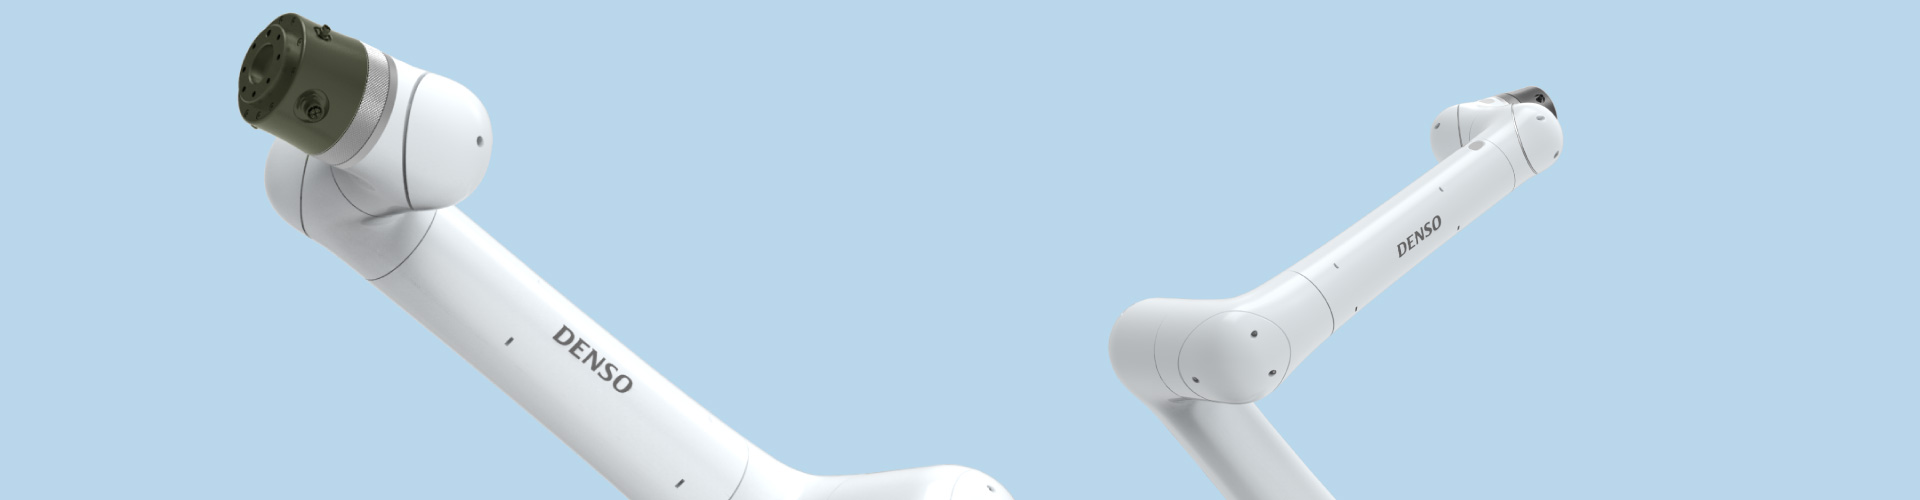
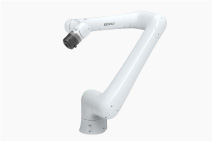
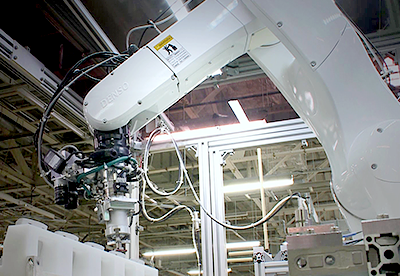
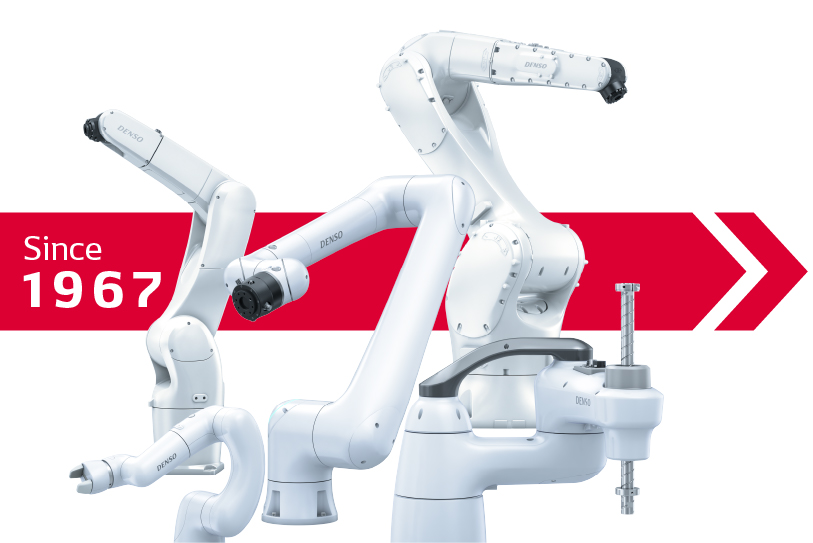
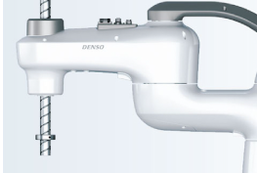






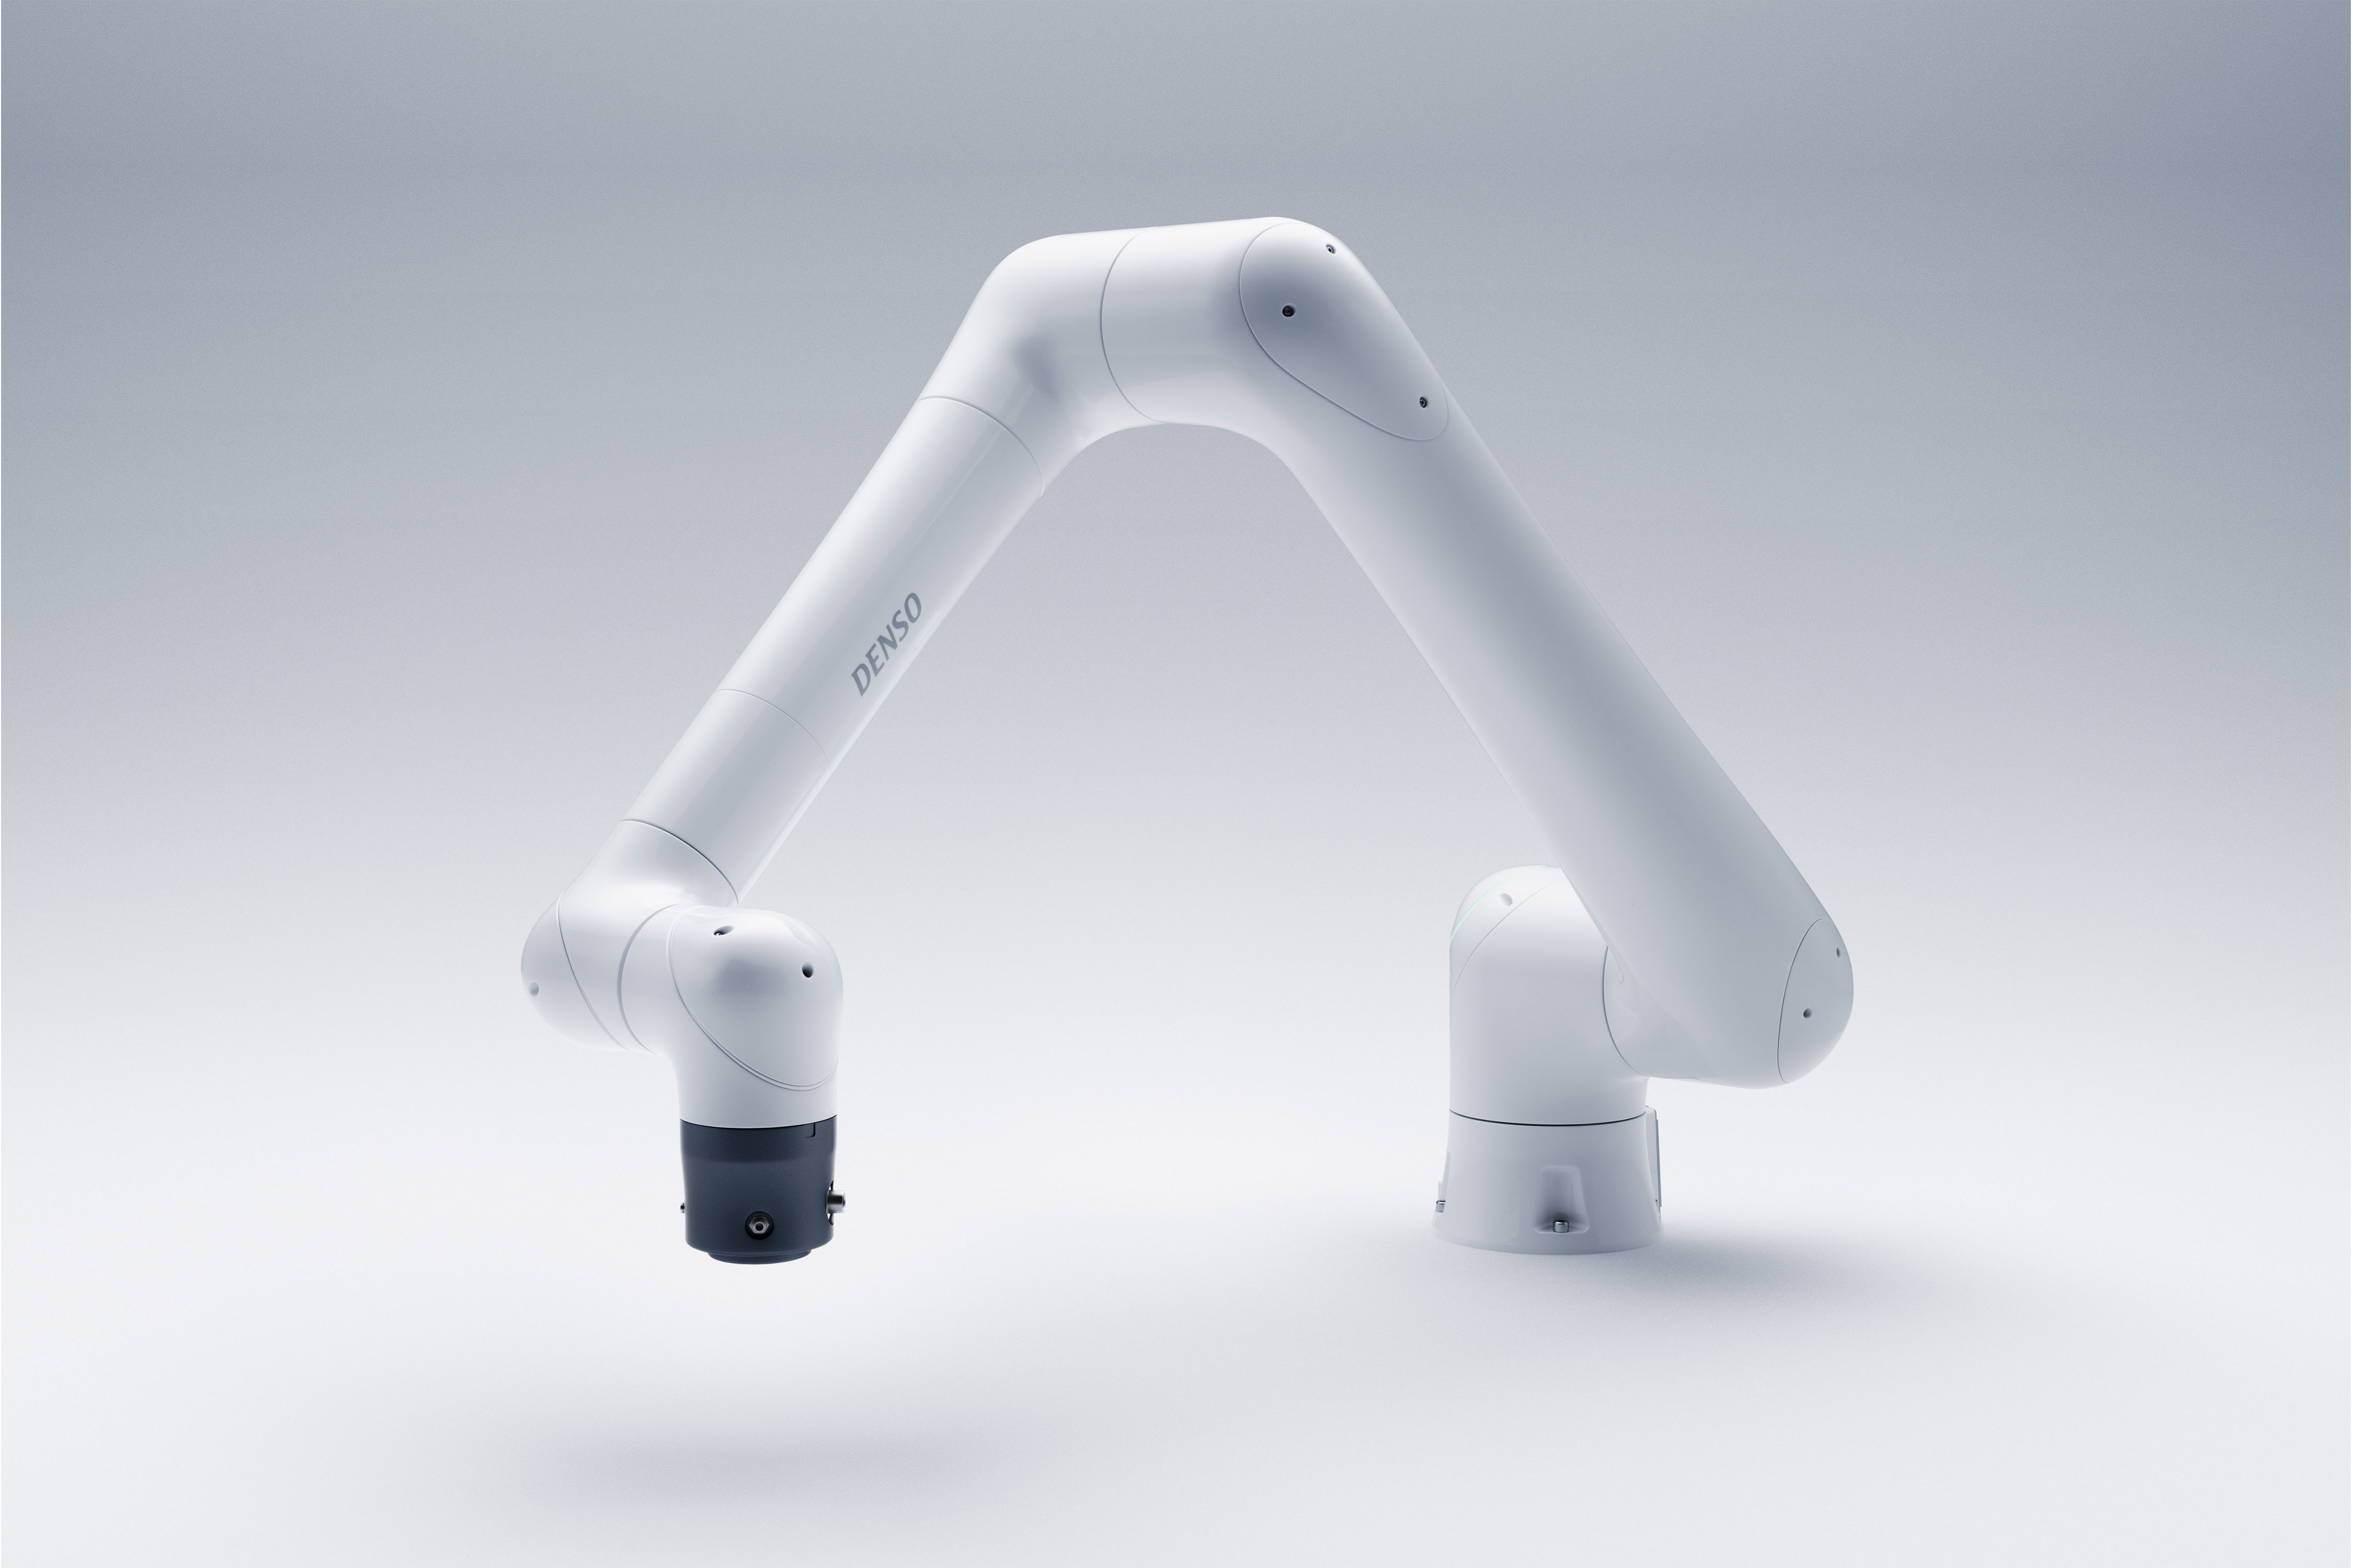
最大TCP*速度は2,500mm/sと、協働ロボットトップクラス。高速運転時は垂直多関節ロボットさながらの速度で稼働します。軽量でスリムなアームの各軸に、独自開発の高剛性トルクセンサを搭載することで加速度を向上。配管・配線は機内先端まで通すことで高ユーザビリティを実現しました。
*Tool Center Pointの略。エンドエフェクターが対象物に触れる点の中心のこと。
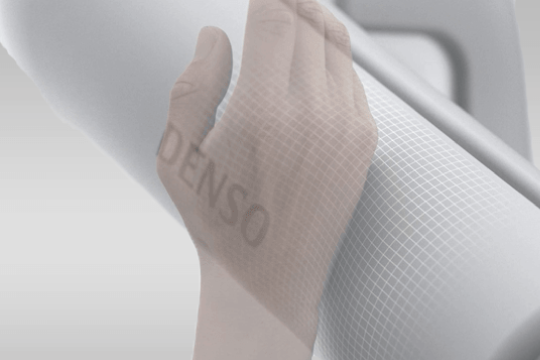
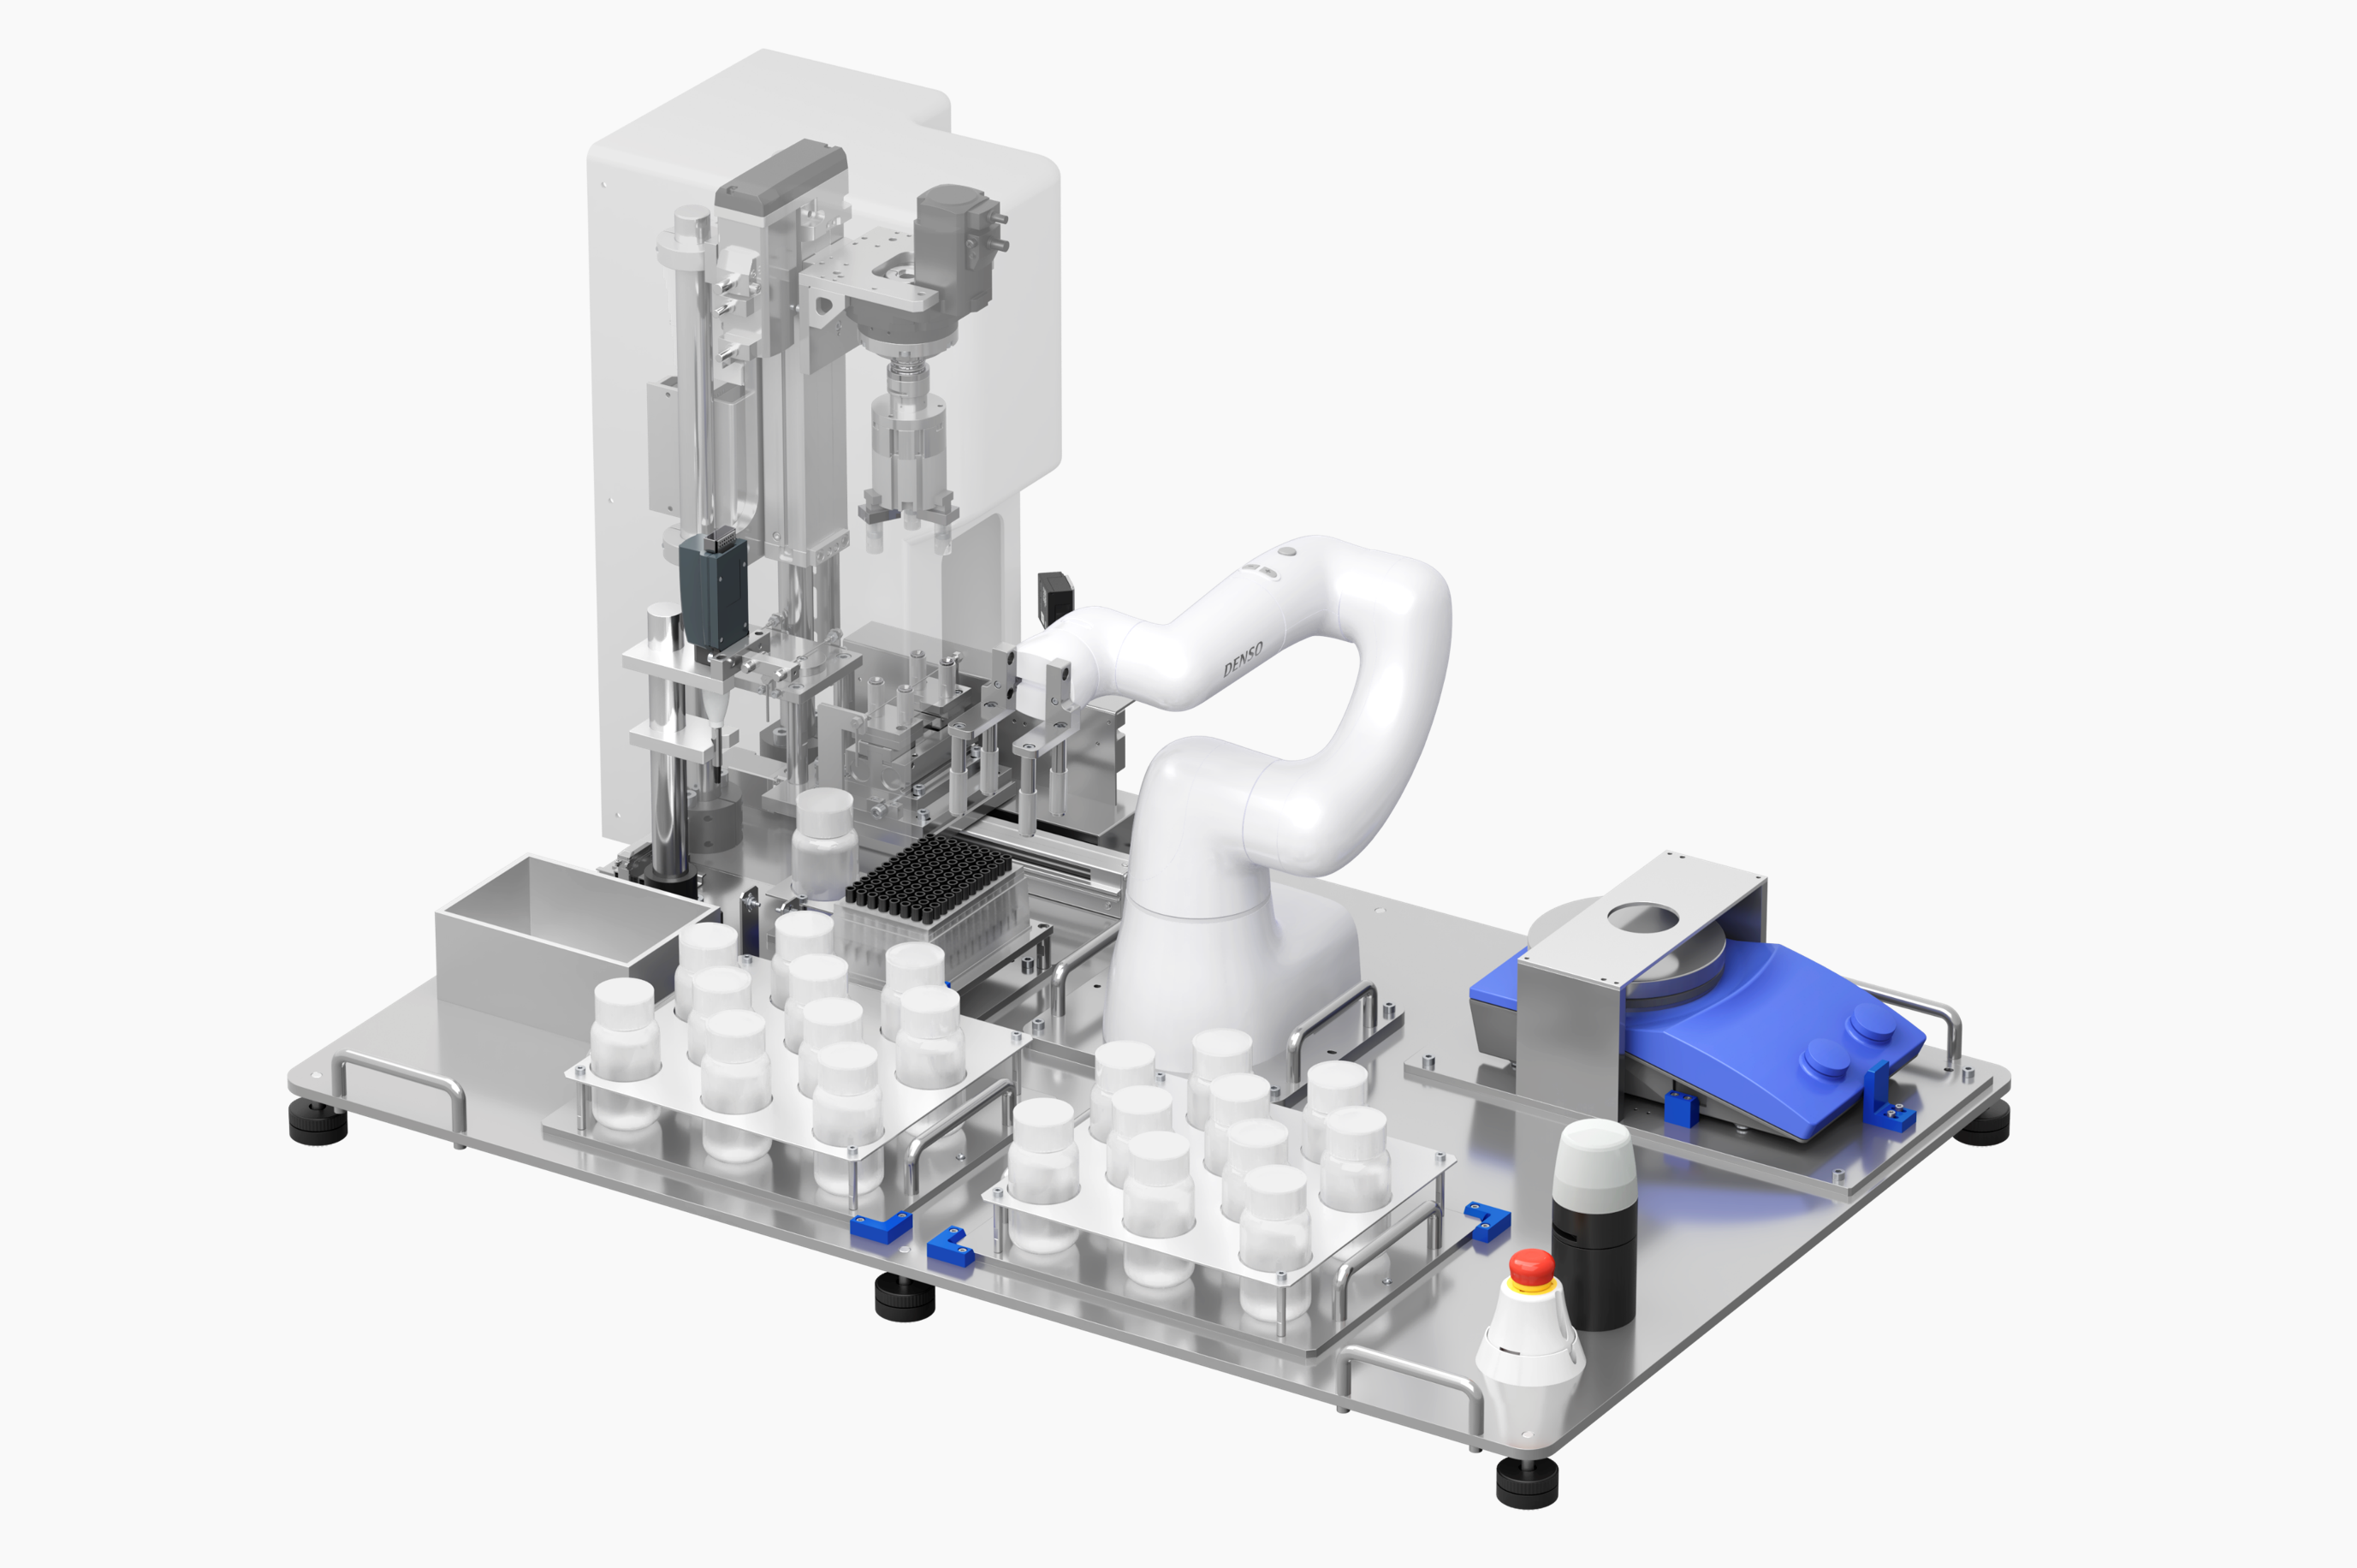
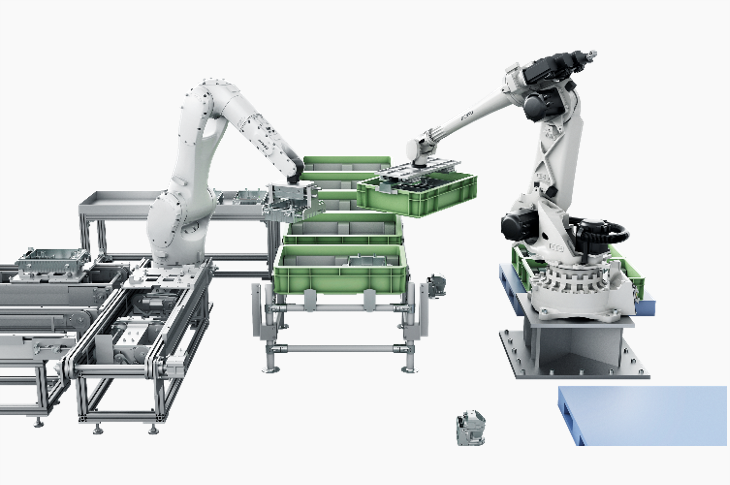
高い安全性を保ちつつ高速稼働し、より生産性を高めることにこだわって開発したCOBOTTA PRO。アームの設計、基本機能の充実に加え、新たな機能「シーン機能」も開発しました。また、安全性を高めるオプション製品をご活用いただくことで、協働運転時の速度を向上させ、生産性を高めます。
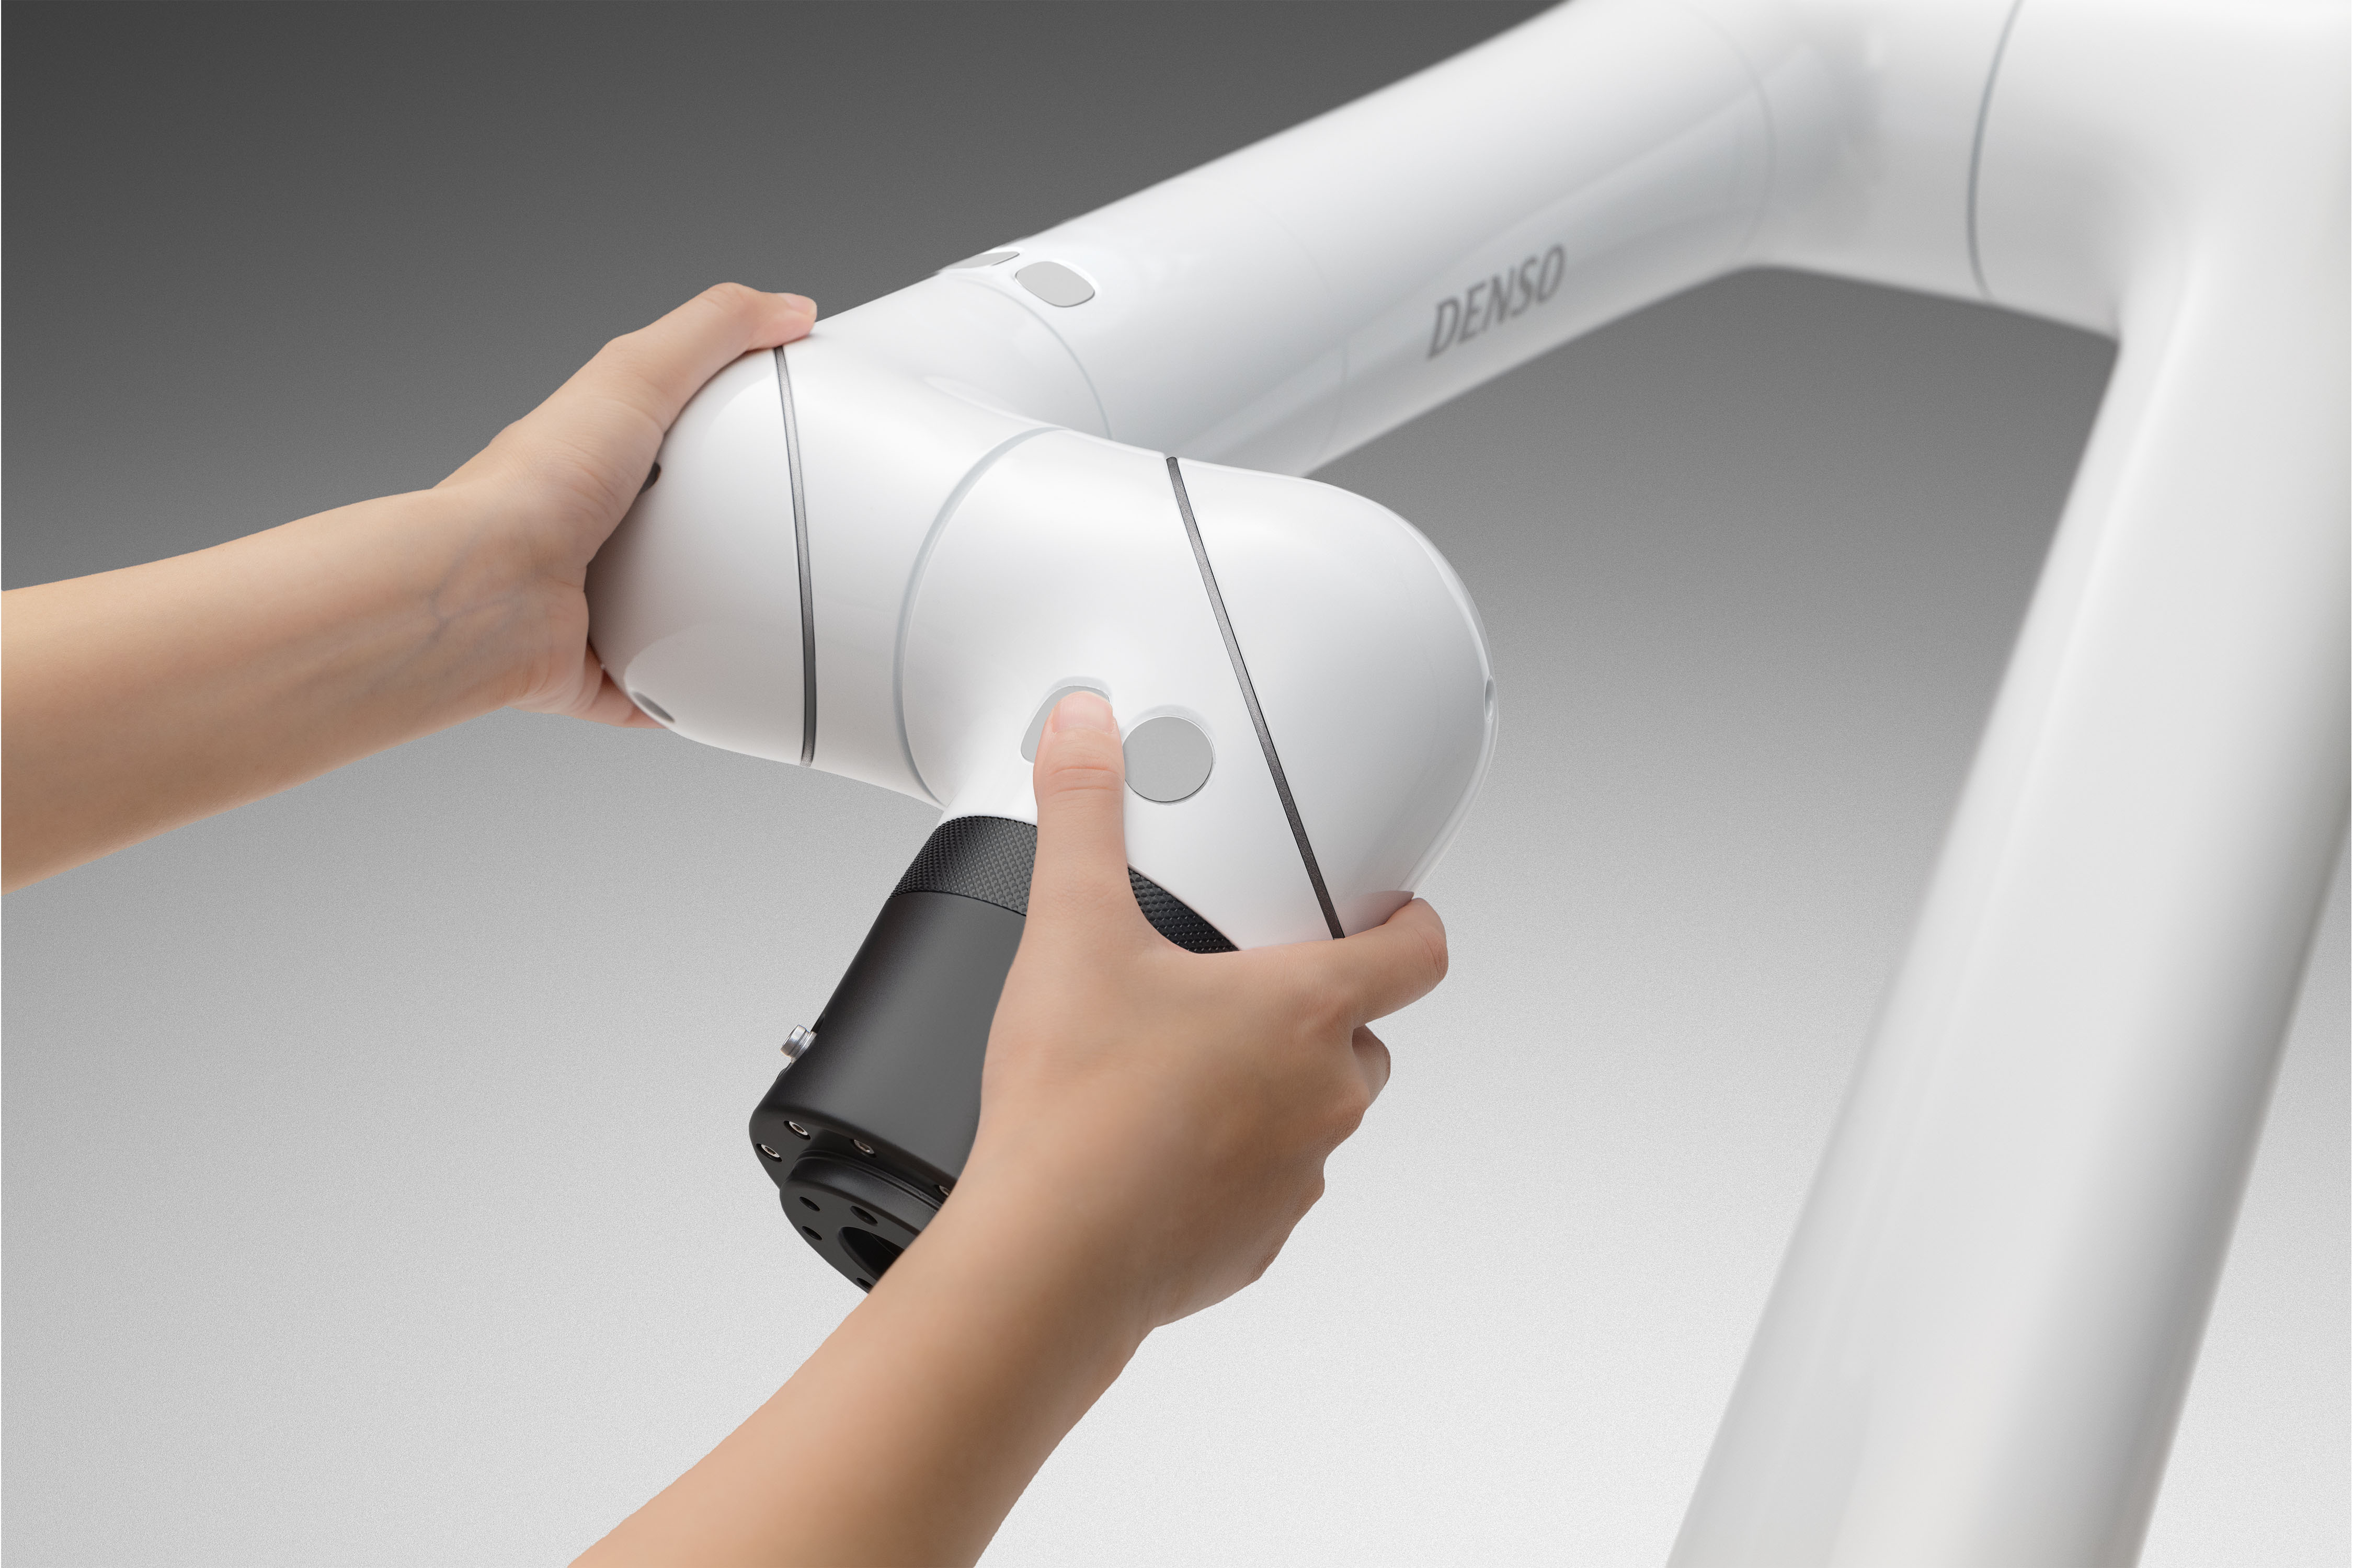
直感的に短時間で教示できるダイレクトティーチングの良さを活かすため、基本的な機能はもちろん、使いやすさを追求しCOBOTTA PRO専用の新たなティーチング・プログラミングシステムを開発しました。充実の各種機能を活用することで、従来のダイレクトティーチングでは難しかった微調整まで行うことが可能です。
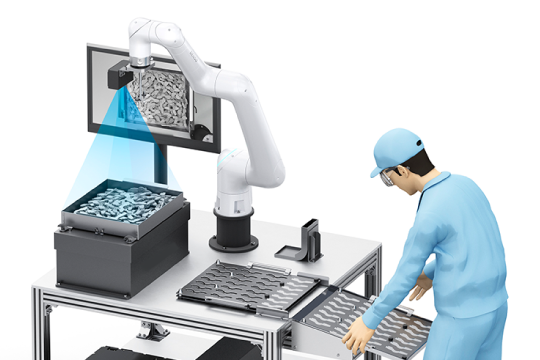
COBOTTA PROはロボットコントローラ「RC9」をベースとした「CRC9」に対応。RC9と同様に、設備統合制御、および統合開発環境を実現します。また、私たちが提供している3Dビジョンや汎用AIソフトウェアを組み合わせることで、従来よりも高難度だった人手作業の自動化に貢献します。
| 項目 | 単位 | 仕様 | ||
| 機種名 | - | COBOTTA PRO 900 | COBOTTA PRO 1300 | |
| 軸数 | - | 6 | ||
| 位置検出方式 | - | アプソリュートエンコーダ | ||
| 駆動モータ | - | 全軸ACサーボモータ | ||
| ブレーキ | - | 全軸ブレーキ付き | ||
| 最大動作領域 (P点:J4、J5、J6軸中心) |
mm | 908 | 1,304 | |
| アーム全長(第1アーム+第2アーム) | mm | 900 | 1,300 | |
| 最大リーチ | mm | 1,066 | 1,463 | |
| 動作角度 | J1軸 | deg | ±270 | ±270 |
| J2軸 | ±150 | ±150 | ||
| J3軸 | ±150 | ±150 | ||
| J4軸 | ±270 | ±270 | ||
| J5軸 | ±150 | ±150 | ||
| J6軸 | ±360 | ±360 | ||
| 最大可搬質量 | kg | 6 | 12 | |
| 協働状態時最大速度 | タッチセンシングソフトカバーなし | mm/s | 1,800 | |
| タッチセンシングソフトカバーあり (オプション) |
2,000 | |||
| 最大TCP並進速度(非協働状態時) | mm/s | 2,100 | 2,500 | |
| 位置繰返し精度(ツール取付面中心)*¹ | mm | X,Y,Z各方向:±0.03 | X,Y,Z各方向:±0.04 | |
| 最大許容モーメント | 第4軸まわり | Nm | 20 | 38.5 |
| 第5軸まわり | 14.6 | 28 | ||
| 第6軸まわり | 6.5 | 12 | ||
| 最大許容慣性モーメント (イナーシャ) |
第4軸まわり | kgm² | 0.8 | 1.45 |
| 第5軸まわり | 0.45 | 0.9 | ||
| 第6軸まわり | 0.1 | 0.35 | ||
| コネクタパネル | - | ベースの背面(底面はオプション) | ||
| ツール用装備 | - | 信号線:2芯(エア配管タイプ) 8芯(直通配線タイプ)*² Ethernetケーブル:1本(8芯)*³ アナログ入力:2系統 / RS-485:1系統 ハンド入力:5芯 , ハンド出力:5芯 照明:1系統 電源+(OFF/12V/24V切替え), 電源-(0V) |
||
| ユーザ用エア配管 | - | Φ4×2(エア配管タイプ選択時) | ||
| エア源 | 常用圧力 | Mpa | 0~0.39 | |
| 許容最大圧力 | 0.49 | |||
| 保護等級 | - | IP54(防塵防滴タイブ) | ||
| クリーン度(ISO14644-1) | - | クラス5(クリーンタイプ) | ||
| 設置環境条件(運転時) | タッチセンシングソフトカバーなし | - | 周囲温度:0~50℃ | |
| タッチセンシングソフトカバーあり (オプション) |
周囲温度:5~45℃ | |||
| 相対湿度:20~90%(結露不可) 振動:4.9m/s²(0.5G)以下 |
||||
| 騒音(等価騒音レベル[A特性]) | dB | 65以下 | ||
| 汚損度(IEC 60664-1) | - | 3 | ||
| 本体質量 | kg | 約29 | 約41 | |
| 適合規格 | - | ISO 12100:2010 ISO 10218-1:2011 ISO 13849-1:2023 ISO 13850:2015 ISO/TS 15066:2016 IEC 60204-1:2016/A1:2021 ICE 61508-2:2010 ICE 61800-3:2017 ICE 61800-5-1:2022 ICE 618005-2:2016 ICE 63000:2018 EN 61000-6-2:2005 EN 61000-6-4:2007/A1:2011 EN 61000-6-7:2015 |
||
| コネクタパネル 底面仕様 | 本体に接続する各ケーブル(本体間ケーブル等)の取付方向を底面からに変更できます。 |
| ブレーキ解除ユニット ※緊急時および異常時に直ぐ使用できるように、適切な数のプレーキ解除ユニットを配置してください。IS010218-1およびIS010218-2ヘの適合に必要です。 |
各軸のブレーキを解除するスイッチです。 |
| 外付けバッテリユニット ※タッチセンシングソフトカバー フルセット装着時は必須です。 |
エンコーダバックアップ電池をロボット外部に設置できます。 電池の交換が容易になり、メンテナンス性が向上します |
| ロボット | タイプ | 防塵防滴タイプ(IP54) | クリーンタイプ(ISOクラス5) |
|---|---|---|---|
| COBOTTA PRO 900 | エア配管 |
コネクタパネル
|
コネクタパネル
|
| 直通配線 |
コネクタパネル
|
コネクタパネル
|
|
| COBOTTA PRO 1300 | エア配管 |
コネクタパネル
|
コネクタパネル
|
| 直通配線 |
コネクタパネル
|
コネクタパネル
|
※ コネクタパネル底面仕様はオプションです。
 導入をご検討の方へ