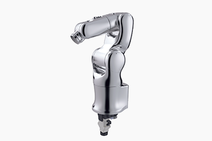
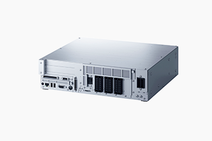
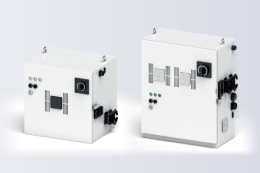






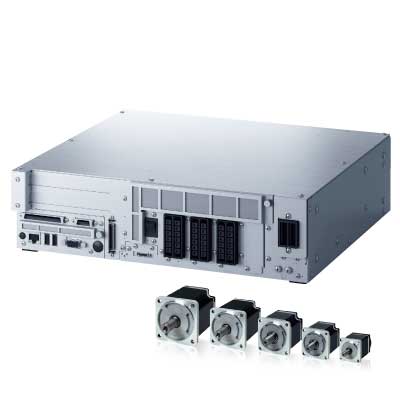
사용자 주문에 의한 독자적인 로봇 개발에 최적인 모션 컨트롤러입니다.
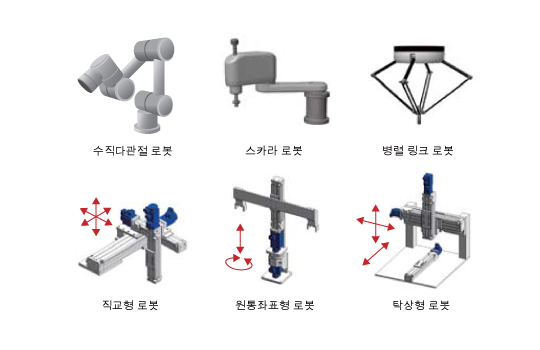
로봇 컨트롤러 RC8을 기반으로 개발된 사용자 주문에 의한 독자적인 로봇 개발에 최적인 모션 컨트롤러입니다.
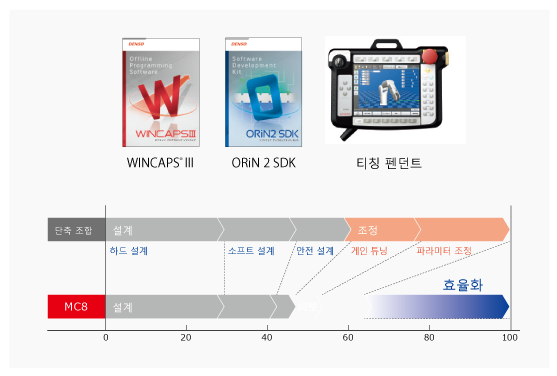
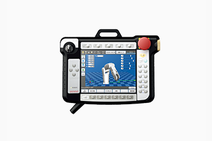
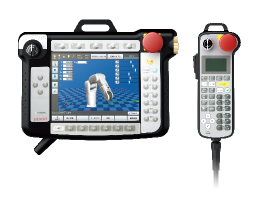
● 오프라인 소프트와 티칭 펜던트는 덴소 로봇과 공통이므로 사용에 익숙한 조작계, 프로그램 언어를 그대로 답습 가능하여 활용 공수를 절감.
● MC8에 내장된 안전회로를 활용함으로써 비상정지 등의 설계 공수를 절감.
●오토 게인 튜닝 등 각종 조정기능을 탑재하여 원활한 기동이 가능.
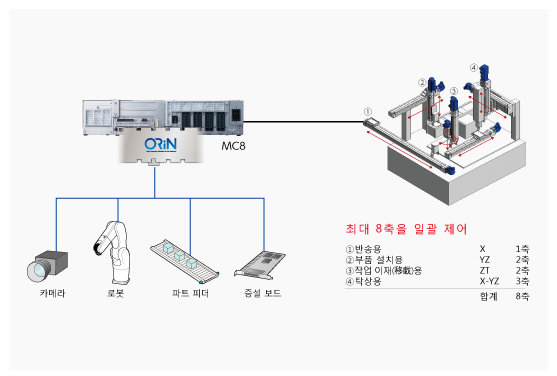
● ORiN 탑재로 RC8 프로바이더를 활용할 수 있으므로 각종 FA기기와 연계가 간편하며 애플리케이션 전체를 로봇 언어로 제어 가능하여 프로그램 유지보수 공수를 감축.
● RC8과 같은 GUI로 조작할 수 있어 작업 효율이 향상.
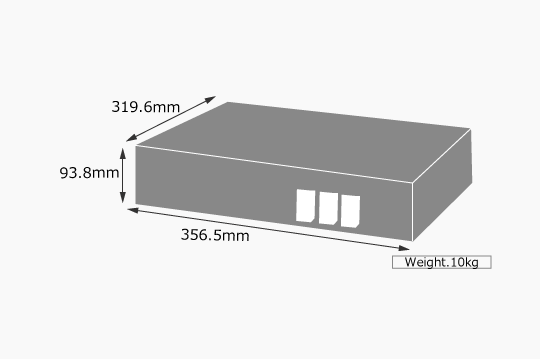
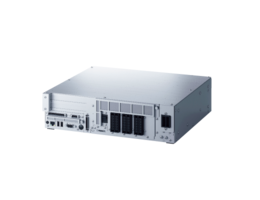
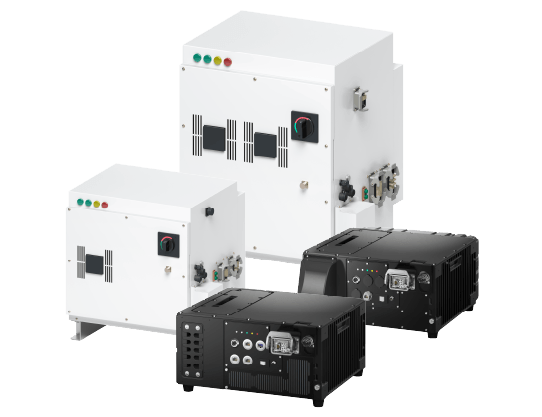
세계 최소 ※의 고성능 8축 컨트롤러입니다.
소형, 경량으로 증설 자유도가 높고 장소를 가리지 않습니다.
※2016년 12월 시점 당사 조사. 6축 로봇(3㎾ 클래스) 대응 로봇 컨트롤러의 경우.図はRC8Aの場合。
●오픈 네트워크 〔ORiN〕에 대응
●다수의 인증을 획득
・ISO10218-1:2011/CE(표준, UL)
・U L(U L)
・PLe/SIL3(표준, U L)
・PLd/SIL2(세이프티 모션)
・ KCs(표준, 세이프티 모션)
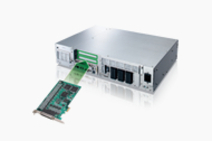
●전 세계 네트워크 규격에 대응.
・CC-Link ・PROFIBUS ・DeviceNet
・Ethernet/IP ・PROFINET ・EtherCAT
| 항목 | 단위 | 사양 | |
|---|---|---|---|
| 전원 | 전원 용량 | kVA | 3 |
| 입력 전압 범위 | - | 3상 AC200V -15% ~ AC240V +10% | |
| 전원 주파수 | Hz | 50 / 60 | |
| 전원 케이블 길이 | m | 5 | |
| 제어 축수 | - | 최대 8축 | |
| 제어 방식 | - | PTP, CP 3차원 직선, 3차원 원호 (*1) | |
| 구동 방식 | - | 전축 전디지털 AC 서보 | |
| 사용 언어 | - | DENSO 로봇 언어 (PacScript) | |
| 메모리 용량 | - | 사용자 영역 변수 영역: 1.75MB (32,766개 정수 변수 상당), 파일 영역: 400MB (5,000스텝×256파일) | |
| 티칭 방식 | - | 1) 리모트 티칭 2) 수치 입력 (MDI) |
|
| 외부 신호 (I/O 등) |
Mini I/O (표준 사양) |
- | 입력: 사용자 개방 8점 + 시스템 고정 14점 / 출력: 사용자 개방 8점 + 시스템 고정 7점 |
| Hand I/O | - | 입력: 사용자 개방 8점 / 출력: 사용자 개방 8점 | |
| Motion I/O (옵션) | - | 입력: 안전 회로 신호 30점 / 출력: 안전 회로 신호 14점 | |
| 병렬 I/O 보드 (옵션) | - | 확장 슬롯: PCI / 입력: 40점 / 출력: 48점 | |
| CC-Link 리모트 디바이스 보드 (옵션) | - | 확장 슬롯: PCI Express 입력: 최대 8192점 / 출력: 최대 8192점 리모트 레지스터 입력: 최대 2048워드 / 출력: 최대 2048워드 |
|
| DeviceNet 슬레이브 보드 (옵션) | - | 확장 슬롯: PCI Express / 입력: 최대 256점 / 출력: 최대 256점 | |
| DeviceNet 마스터 보드 (옵션) | - | 확장 슬롯: PCI Express / 입력: 1024점 / 출력: 1024점 | |
| EtherNet/IP Adapter 보드 (옵션) | - | 확장 슬롯: PCI Express / 입력: 최대 4032점 / 출력: 최대 4032점 | |
| 외부 신호 (I/O 등) |
PROFIBUS 슬레이브 보드 (옵션) | - | 확장 슬롯: PCI Express / 입력: 최대 256점 / 출력: 최대 256점 |
| PROFIBUS I/O 디바이스 보드 (옵션) | - | 확장 슬롯: PCI Express / 입력: 최대 8192점 / 출력: 최대 8192점 | |
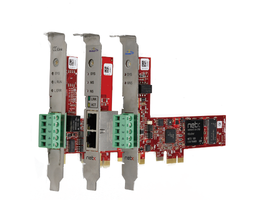
| EtherCAT 슬레이브 보드 (옵션) | - | 확장 슬롯: PCI Express / 입력: 최대 2048점 / 출력: 최대 2048점 | |
| 외부 통신 | - | RS-232C: 1회선, 이더넷: 1회선 (GbE: Gigabit Ethernet), USB: 2회선, VGA: 1회선 (옵션) |
|
| 확장 슬롯 | - | PCI 1슬롯 / PCI Express 1슬롯 | |
| 자가 진단 기능 | - | 오버런, 서보 이상, 메모리 이상, 입력 미스, 단락 검지 (사용자 배선부) 등 | |
| 환경 조건 (동작 시) | - | 온도 0~40℃, 습도 90%RH 이하 (결로 없을 것) | |
| 안전 성능 | - | EN ISO 10218-1 준거 (*2) | |
| 보호 등급 | - | IP20 | |
| 질량 | kg | MC8A: 표준 사양 약 10kg / Safety Motion 사양 약 11kg (*2) | |
*1: CP 3차원 직선, 3차원 원호를 사용할 수 있는 것은 수직 다관절 로봇 (XY 구성)의 경우에 한합니다.
*2: Safety Motion 사양의 질량은 약 11kg입니다.
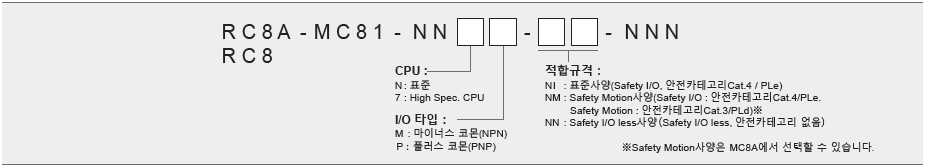
■ MC8A 라인업
| 컨트롤러 타입 | 안전 성능 | 인증 | I/O 타입 |
|---|---|---|---|
| 표준 | Safety I/O: PL e/Cat.4, SIL3 | CE | NPN/PNP |
| Safety Motion | Safety I/O: PL e/Cat.4, SIL3 Safety Motion: PL d/Cat.3, SIL2 |
CE | |
| UL 표준 (Safety I/O) (*5) | Safety I/O: PL e/Cat.4, SIL3 | CE, UL | |
| UL Safety Motion (*5) | Safety I/O: PL e/Cat.4, SIL3 Safety Motion: PL d/Cat.3, SIL2 |
CE, UL |
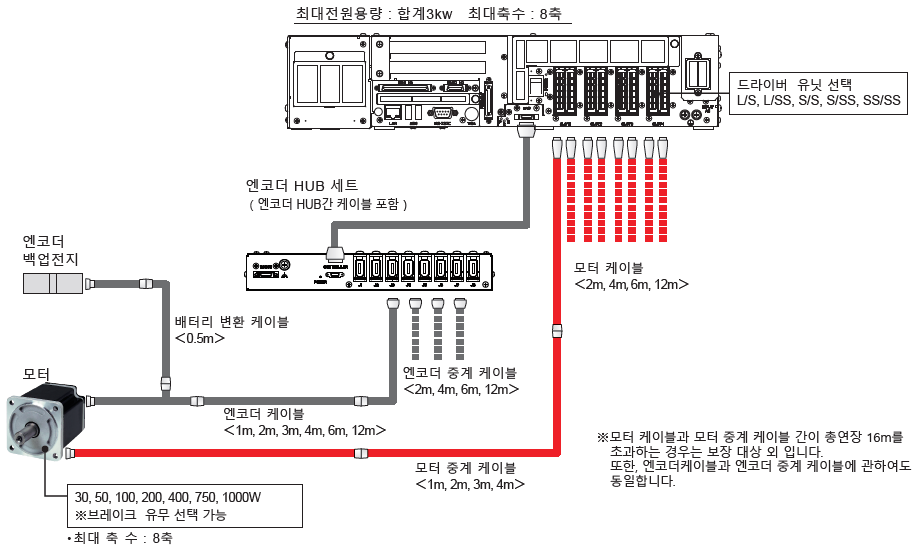
■ 모터 목록
| 모터 용량 | 브레이크 유무 | 오일 실 유무 | 플랜지 치수 |
|---|---|---|---|
| 30W | 있음・없음 | 있음・없음 | □40mm |
| 50W | 있음・없음 | 있음・없음 | □40mm |
| 100W | 있음・없음 | 있음・없음 | □60mm・□40mm |
| 200W | 있음・없음 | 있음・없음 | □60mm |
| 400W | 있음・없음 | 있음・없음 | □80mm・□60mm |
| 750W | 있음・없음 | 있음・없음 | □100mm・□80mm |
| 1000W | 있음・없음 | 있음・없음 | □100mm |
■ 드라이버 유닛
| 제품명 |
|---|
| 드라이버 유닛 (L/S) |
| 드라이버 유닛 (L/SS) |
| 드라이버 유닛 (S/S) |
| 드라이버 유닛 (S/SS) |
| 드라이버 유닛 (SS/SS) |
■ 대응 드라이버 유닛 표
| 드라이버 유닛 축 사이즈 | 대응 모터 |
|---|---|
| SS | 30W・50W・100W |
| S | 200W・400W |
| L | 750W・1000W |
<선정 예> (*4)
*4: 사용할 모터 종류와 해당 축 번호를 담당 영업사원에게 알려 주십시오. 최적의 드라이버 유닛 구성을 제안해 드립니다.
| 표준 | |
|---|---|
| MC8 | 다운로드 |
덴소 로봇 구입자를 대상으로 덴소 로봇 회원 사이트에서 기술 정보를 중심으로 한 다양한 서비스를 제공하고 있습니다. (영어표기)


